
Perseverance освоил автономную навигацию на Марсе
Марсоход Perseverance впервые использовал новую технологию, позволяющую самостоятельно определять своё точное местоположение на Марсе с помощью сопоставления снимков с орбитальными изображениями. Это ускоряет навигацию и снижает задержки при движении по поверхности планеты.
Ingenium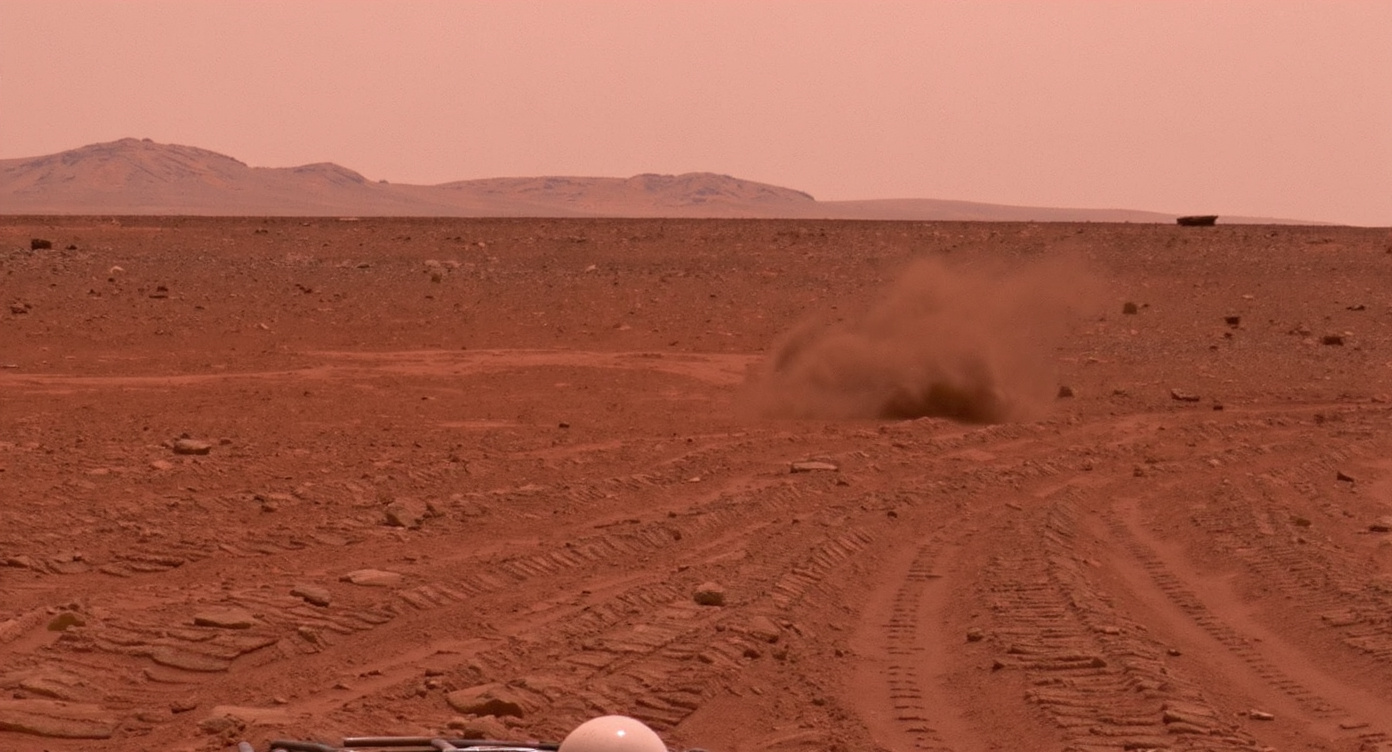
Команда NASA впервые применила новую технологию, позволяющую марсоходу Perseverance самостоятельно определять своё точное местоположение. Для этого аппарат использует снимки своей позиции и сопоставляет их с изображениями, полученными с орбитального аппарата Mars Reconnaissance Orbiter (MRO).
Особенности навигации Perseverance
С 2021 года Perseverance исследует поверхность Марса. Во время движения по планете марсоход регулярно делает снимки окружающей местности, учитывая возможное проскальзывание колёс. Со временем небольшие ошибки в определении координат накапливаются, и при длительных перемещениях отклонение может превышать 30 метров. В таких случаях аппарат останавливается, чтобы избежать опасных участков, и ожидает новых инструкций с Земли, что может занять сутки или дольше. Новая технология Mars Global Localization позволяет избежать подобных задержек.
Применение Mars Global Localization
2 февраля навигационные камеры Perseverance сделали панорамный 360-градусный снимок местности в районе, получившем название Mala Mala, расположенном на краю кратера Езеро. Полученные изображения были объединены в круговую ортомозаичную карту. Встроенный алгоритм сопоставил эту карту с орбитальными снимками MRO, что позволило определить местоположение марсохода с точностью до 25 сантиметров. Весь процесс занял около двух минут.
Технические детали
Алгоритм работает на процессоре, который ранее использовался для связи с вертолётом Ingenuity, выведенным из эксплуатации. Благодаря этому Perseverance может самостоятельно определять своё положение и продолжать движение по заранее намеченному маршруту без необходимости останавливаться и ждать дальнейших указаний.